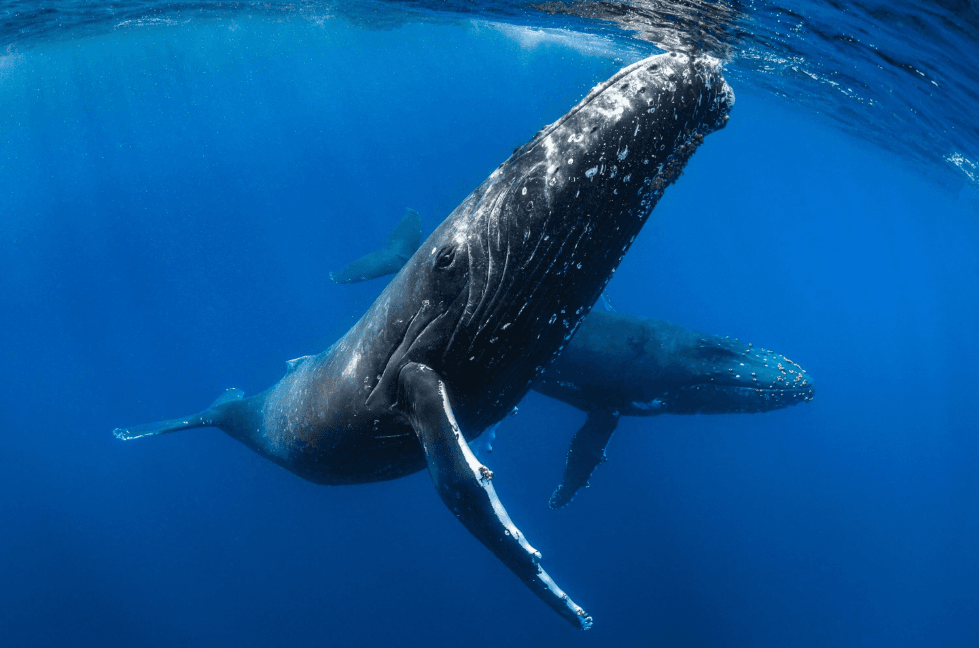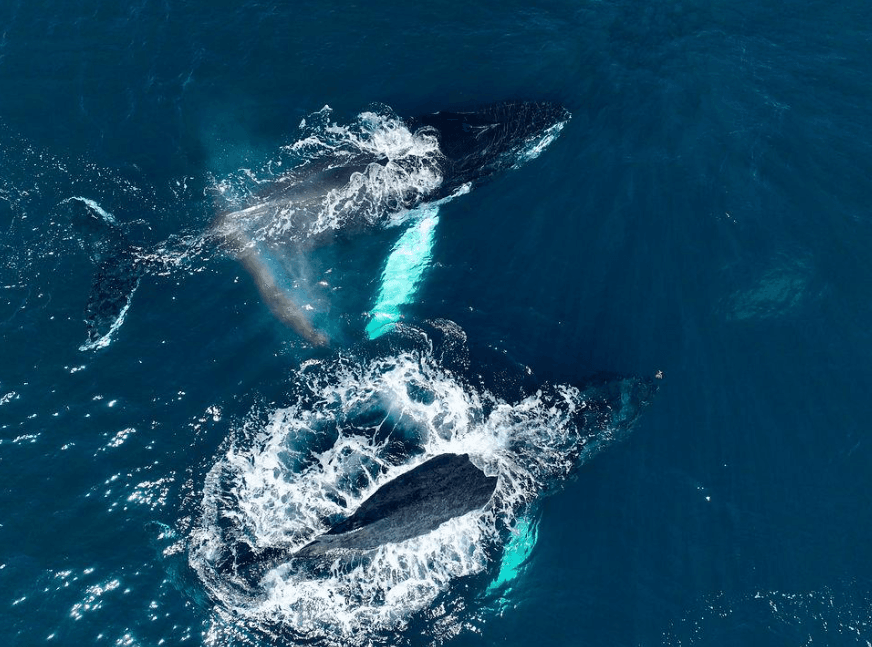
Как ученые используют гидрофонные системы для обнаружения горбатых китов под водой?
Горбатые киты могут издавать мощные песни и другие звуки под поверхностью океана. Ученые могут записать эти звуки с помощью подводных микрофонов, но услышать кита — это только первый шаг. Исследователи также могут захотеть определить, откуда исходит звук, движется ли кит и как меняется его местоположение во время сеанса записи.
Один метод, используемый для этой цели, включает в себя массивы гидрофонов: группы подводных микрофонов, расположенных так, чтобы исследователи могли сравнивать звуки, полученные в разных положениях.
Исследуя, когда звук достигает каждого микрофона и чем отличаются записи, ученые могут оценить направление или местоположение издающего голос кита. Точность оценки зависит от расположения оборудования, качества записей и условий, при которых звук распространяется через воду.
Понимание этой технологии открывает другую сторону исследований горбатых китов. Это также помогает объяснить, как ученые могут исследовать подводную деятельность китов в таких местах, как залив Самана в Доминиканской Республике, где горбатые киты собираются во время сезона размножения.
Что такое гидрофонная решетка?
Гидрофон – это подводный микрофон, предназначенный для обнаружения звука в воде. Он преобразует изменения давления, вызванные звуковыми волнами, в сигналы, которые можно записать и проанализировать.
Группа гидрофонов состоит из нескольких гидрофонов, расположенных в известной конфигурации. Датчики могут быть расположены в линию, распределены по более широкой площади или расположены с другой геометрией, подходящей для целей исследования.
Каждый датчик принимает подводные звуки со своей собственной позиции. Когда кит издает вокал, звук может достигать разных гидрофонов в разное время и с разными акустическими характеристиками.
Ученые могут сравнить эти записи, чтобы определить, откуда исходит звук.
Аранжировка имеет значение. Один гидрофон может обнаружить вокализацию, но, как правило, он не может определить точное направление или расстояние до источника только на основе этой записи. Массив предоставляет дополнительную пространственную информацию, которая может помочь ограничить возможное местоположение источника.
Не каждый массив гидрофонов дает полное трехмерное местоположение. Некоторые конфигурации предназначены в первую очередь для оценки направления, тогда как другие могут поддерживать более точную локализацию при наличии подходящих измерений.
1. Расположение нескольких подводных микрофонов
Первым шагом в акустической локализации является определение местоположения гидрофонов.
Исследователи документируют расположение датчиков и, при необходимости, их глубину и ориентацию. Эти детали помогают установить геометрию массива.
Расположение зависит от вопроса исследования. Компактный массив может подойти для изучения звуков на ограниченной территории, тогда как более крупная сеть может охватывать более широкую область.
Ученым также необходимо учитывать среду, в которой развернуты датчики. Глубина воды, морское дно, течения, активность судов и практические ограничения при развертывании могут влиять на размещение оборудования и качество записи.
Точные положения датчиков имеют важное значение, поскольку расчеты локализации основаны на сравнении звука, полученного в разных точках.
Если положение гидрофона записано неправильно, предполагаемое местоположение кита также может быть неверным. Поэтому исследователи уделяют внимание калибровке оборудования, записям о развертывании и любому перемещению датчиков во время сбора данных.
2. Запись одного и того же вокала в разных местах
Когда горбатый кит издает звук, группа может записать его на несколько гидрофонов.
Записи не обязательно будут выглядеть и звучать одинаково. Каждый микрофон находится в разном месте, поэтому звук может поступать в разное время и с разным уровнем принимаемого сигнала.
На сигнал также могут по-разному влиять фоновый шум, отражения и подводная среда.
Исследователям сначала необходимо установить, что записи содержат одну и ту же вокализацию, а не несвязанные звуки, которые произошли близко друг к другу во времени.
Они могут сравнить отличительные акустические особенности, такие как узнаваемый частотный шаблон или последовательность, чтобы идентифицировать соответствующие события в разных местах. датчики.
Как только один и тот же звук будет идентифицирован в нескольких записях, ученые смогут исследовать время и другие различия, необходимые для локализации.
Этот этап сопоставления особенно важен, когда несколько китов издают звуки одновременно. Если звук одного кита ошибочно совмещен со звуком другого, результирующая оценка местоположения может оказаться бессмысленной.
3. Измерение различий во времени прихода звука
Один из важных методов локализации использует разницу во времени между тем, когда один и тот же звук достигает разных гидрофонов.
Звук распространяется через воду с конечной скоростью. Если кит находится ближе к одному датчику, чем к другому, его вокал может первым достичь ближайшего датчика.
Даже небольшие различия во времени прибытия могут предоставить полезную информацию, если записывающее оборудование точно синхронизировано и известна геометрия массива.
Исследователи сравнивают время прибытия соответствующих акустических характеристик и используют разницу во времени, чтобы определить возможное местоположение источника.
Например, если вокализация достигает одного гидрофона немного раньше другого, эта разница во времени помогает определить местоположения, соответствующие наблюдаемой последовательности прибытия.
Единичная разница во времени обычно не определяет одно уникальное местоположение. Вместо этого он может определить набор возможных позиций. Дополнительные гидрофоны и независимые временные соотношения могут сузить возможности.
Этот метод широко известен как локализация по разнице во времени.
Его успех зависит от точного расчета времени, надежной идентификации одного и того же звука в записях и подходящей модели распространения звука.
4. Понимание роли скорости звука
Расчет времени прибытия зависит от того, насколько быстро звук распространяется через воду.
На скорость звука в морской воде влияют температура, соленость и давление, которое меняется с глубиной. Эти факторы могут различаться в зависимости от изучаемой области.
Если исследователи используют неверную оценку скорости звука, их расчеты локализации могут быть неточными.
Для простого примера представьте, что ученые предполагают, что звук распространяется по прямой линии с постоянной скоростью. Это приближение может быть полезным при определенных условиях, но реальная подводная среда может быть более сложной.
Звук может искажаться, проходя через слои воды с разной скоростью звука. Отражения от поверхности или морского дна также могут создавать дополнительные поступления.
Исследователи выбирают подходящую модель распространения с учетом условий и имеющихся данных. В некоторых исследованиях они могут использовать океанографические измерения для улучшения оценок структуры скорости звука.
Учет этих эффектов помогает отличить прямой путь звука от других путей, которые могут достичь гидрофона.
5. Оценка направления с помощью формирования луча
В некоторых массивах гидрофонов используется метод, называемый формированием луча.
При формировании луча объединяются сигналы от нескольких датчиков, при этом учитываются различия во времени, ожидаемые для звуков, приходящих с разных направлений. Проверяя различные направления, исследователи могут определить те, которые создают более сильный или более последовательный комбинированный сигнал.
Проще говоря, массив можно анализировать так, как будто он слушает в разных направлениях.
Это может помочь ученым оценить направление, откуда доносится подводный звук, и различить некоторые источники звука, которые в противном случае могли бы перекрываться в одной записи.
Формирование луча особенно полезно, когда массив имеет подходящую геометрию и сигналы на его датчиках достаточно когерентны.
Однако он не определяет автоматически точное расстояние до кита. Оценка направления определяет, откуда может исходить звук, но обычно требуется дополнительная информация, чтобы определить, насколько далеко находится источник.
У этого метода также есть ограничения. Размер массива, расстояние между датчиками, частота сигнала, фоновый шум и условия распространения могут влиять на точность определения направления.
6. Объединение измерений времени и направления
Исследователи могут комбинировать несколько видов акустических данных для улучшения локализации.
Различия во времени прибытия могут ограничить возможные положения источника, а формирование луча может помочь оценить направление входящего звука. Другие измерения, такие как различия в уровне сигнала между датчиками, могут предоставить дополнительную информацию.
Когда эти методы используются вместе, они могут уменьшить диапазон возможных местоположений.
Например, данные синхронизации могут идентифицировать несколько возможных положений, соответствующих записи. Информация о направлении может помочь исключить кандидатов, находящихся за пределами предполагаемого направления прибытия.
Эффективность этого подхода зависит от качества и независимости измерений. Объединение неопределенных измерений не приводит автоматически к высокоточному результату.
Ученым необходимо оценить ограничения каждого метода и сообщить о неопределенности в окончательной оценке местоположения.
Они также могут проверить свой анализ, используя известные источники звука или процедуры контролируемой калибровки, где это возможно.
7. Отличить одного кита от нескольких вокализирующих китов
Определить местонахождение кита становится сложнее, когда несколько животных издают звуки одновременно.
Массив может записывать перекрывающиеся песни или крики с разных направлений. Некоторые звуки могут быть сильными и чистыми, в то время как другие могут быть частично замаскированы окружающей акустической активностью.
Исследователям необходимо определить, какие акустические события принадлежат друг другу, прежде чем оценивать положение их источников.
Они могут использовать различия во времени прибытия, частотных характеристиках, звуковой структуре и направлении для разделения перекрывающихся источников. Усовершенствованные методы обработки сигналов могут помочь, если записи достаточно информативны.
Однако ни один метод не может надежно разделить каждый перекрывающийся звук при любых условиях.
Если записи не предоставляют достаточных доказательств, чтобы определить, какой звук принадлежит какому источнику, исследователи могут классифицировать событие как неопределенное, а не приписывать его конкретному киту.
Это различие важно, поскольку количество обнаруженных источников звука не обязательно совпадает с количеством присутствующих китов. Один кит может издавать множество вокализаций, а за один и тот же период записи могут издавать звуки несколько китов.
8. Отслеживание движения кита с помощью повторных акустических измерений.
Группа гидрофонов иногда может помочь исследователям выяснить, как с течением времени меняется положение издающего звуки кита.
Если система производит повторяющиеся и надежные оценки местоположения, ученые могут сравнивать эти оценки для изучения моделей движения.
Например, последовательность положений может указывать на то, что источник вокала движется по контролируемой территории. Исследователи могут изучить время и согласованность этих оценок, чтобы определить, подтверждается ли очевидное движение данными.
Однако акустическое отслеживание имеет важные ограничения.
Кит может на какое-то время перестать издавать звуки, выйти за пределы эффективной зоны мониторинга массива или издавать звуки, которые трудно обнаружить. Во время этих промежутков система может быть не в состоянии оценить свое положение.
Обнаруженный звук также может исходить от другого кита, а не от того, который ответственен за предыдущий звук. Поэтому исследователи должны избегать объединения каждого обнаружения в один трек без достаточных доказательств.
Акустическая локализация может способствовать изучению движения, но непрерывное отслеживание требует дополнительных методов или достаточно надежных обнаружений для поддержки интерпретации.
9. Почему важны морское дно и отраженные звуки
Подводные звуки не всегда передаются непосредственно от кита к гидрофону.
Звуковые волны могут отражаться от морской поверхности и морского дна, создавая множество путей между источником и приемником. Эти отражения могут появляться после прямого звука или перекрываться с ним.
В некоторых средах отражения могут изменить видимое время прихода или усложнить идентификацию исходного звука.
Система локализации, которая предполагает, что каждый звук следует по прямому пути, может давать неточные результаты, если отраженные сигналы ошибочно принимаются за прямые приходы.
Исследователи могут решить эту проблему, используя соответствующие модели распространения, исследуя структуру записанных сигналов и выбирая методы анализа, подходящие для конкретного звука. окружающая среда.
Глубина воды, свойства морского дна и расположение датчиков могут влиять на то, насколько значительными станут эти эффекты.
Эти факторы особенно важны при интерпретации записей, собранных в сложных прибрежных условиях.
10. Как ученые оценивают точность определения местоположения
Оценочное положение кита не обязательно соответствует его точному местонахождению.
Ученые оценивают точность определения местоположения, учитывая несколько источников неопределенности, в том числе:
- Точность положения гидрофонов.
- Синхронизация между записывающими устройствами.
- Точность измерения времени прибытия.
- Неопределенность скорости звука и путей распространения.
- Фоновый шум и перекрытие вокализаций.
- Геометрия и расстояние между массив.
Исследователи могут сообщать о предполагаемом положении вместе с областью неопределенности, а не представлять одну точку как совершенно точную.
Где возможно, они могут сравнивать акустические оценки с независимыми наблюдениями или известными калибровочными источниками.
Возможность оценить положение источника также зависит от геометрии массива. Некоторые механизмы ограничивают одно направление более эффективно, чем другое, в то время как определенные конфигурации могут давать неоднозначные решения.
Хорошо спланированное исследование объясняет, как были получены оценки его местоположения и какие ограничения влияют на их интерпретацию.
11. Можно ли использовать гидрофонные установки для изучения китов в заливе Самана?
Залив Самана в Доминиканской Республике — известное место для наблюдения за горбатыми китами во время сезона размножения.
Акустические методы могут дополнять визуальные наблюдения, помогая исследователям исследовать голосовую активность, происходящую под поверхностью воды. Если бы были развернуты подходящие группы гидрофонов, они потенциально могли бы предоставить информацию о направлениях или местах обнаруженных вокализаций.
Результаты будут зависеть от конструкции группы, подводной среды, наличия подходящих записей и качества анализа.
Важно не предполагать, что конкретная группа гидрофонов работает в заливе Самана или что конкретный кит был акустически обнаружен там без проверенных доказательств.
Обычные поездки по наблюдению за китами, как правило, проводятся предназначен для ответственного наблюдения над поверхностью, а не для точной подводной локализации. Кит, видимый с лодки, может быть частью гораздо большей акустической среды, чем посетители могут наблюдать напрямую.
Для путешественников эта технология показывает, как ученые могут изучать морских животных за пределами того, что видно с поверхности. Акустические исследования могут предоставить полезную информацию, но они требуют специального оборудования и тщательной интерпретации.
При планировании поездки по наблюдению за китами на Самане выберите ответственного оператора, который соблюдает действующие правила наблюдения за дикой природой и предоставляет китам подходящее пространство.
Почему группы гидрофонов важны для исследований горбатых китов
Массивы гидрофонов предоставляют ученым пространственную информацию, которую один подводный микрофон обычно не может предоставить сам по себе.
Сравнивая синхронизированные записи с нескольких датчиков, исследователи могут использовать разницу во времени прибытия, анализ направления и другие акустические измерения, чтобы оценить местонахождение вокализирующих китов.
Метод не идеален. Фоновый шум, перекрывающиеся звуки, отраженные акустические пути, неопределенная скорость звука и ограничения оборудования — все это может повлиять на результат.
Поэтому надежная локализация зависит от тщательного размещения оборудования, точного времени, соответствующих моделей распространения и честного сообщения о неопределенности.
При исследовании горбатых китов эти методы могут помочь связать подводные звуки с местоположениями и, при подходящих условиях, изменениями положения с течением времени.
Они также демонстрируют важный принцип морской науки: слышать кита — это только часть процесса расследование. Чтобы определить место происхождения звука, необходимы дополнительные измерения, а для понимания поведения кита требуется еще больше доказательств.
Часто задаваемые вопросы
Что такое гидрофонная решетка?
Гидрофонная решетка — это группа подводных микрофонов, расположенных в известных положениях. Ученые сравнивают записи этих датчиков, чтобы исследовать направление или местоположение подводных источников звука.
Может ли один гидрофон обнаружить горбатого кита?
Один гидрофон может обнаруживать и записывать звуки китов, но, как правило, он не может определить точное направление и расстояние до источника только на основе этой записи. Дополнительные датчики или независимая информация могут помочь определить местоположение.
Как ученые вычисляют, где поет кит?
Они могут сравнивать время прихода одного и того же звука на несколько гидрофонов, оценивать его направление с помощью формирования луча и применять модели акустического распространения. Полученная оценка местоположения имеет некоторую степень неопределенности.
Могут ли гидрофонные группы отслеживать движущихся китов?
Они могут обеспечивать повторные оценки местоположения при обнаружении подходящих вокалов. Непрерывное отслеживание становится более трудным, когда кит перестает издавать звуки, покидает контролируемую зону или его становится трудно обнаружить.
Считают ли гидрофонные группы каждого кита в определенной зоне?
Нет. Они обнаруживают и анализируют акустические события, причем не обязательно каждое присутствующее животное. Некоторые киты могут молчать, некоторые звуки могут быть пропущены, и несколько звуков могут исходить от одной и той же особи.
Могут ли исследователи определить акустическое местонахождение горбатых китов в заливе Самана?
Потенциально, если доступно подходящее оборудование, записи и методы анализа. Заявления о фактическом локальном развертывании или результатах требуют поддающихся проверке научных доказательств.
Почему акустическая локализация полезна для исследований китов?
Это может помочь исследователям связать записанные вокализации с предполагаемыми положениями источников и исследовать пространственные закономерности подводного звука. Эти оценки могут дополнять другие методы исследования, но они не отвечают на все вопросы о численности и поведении китов.
Local explorer & expert guide in Day Trips Near Me.